通达信主力控盘启动选股指标公式
91 次查看
30 次复制
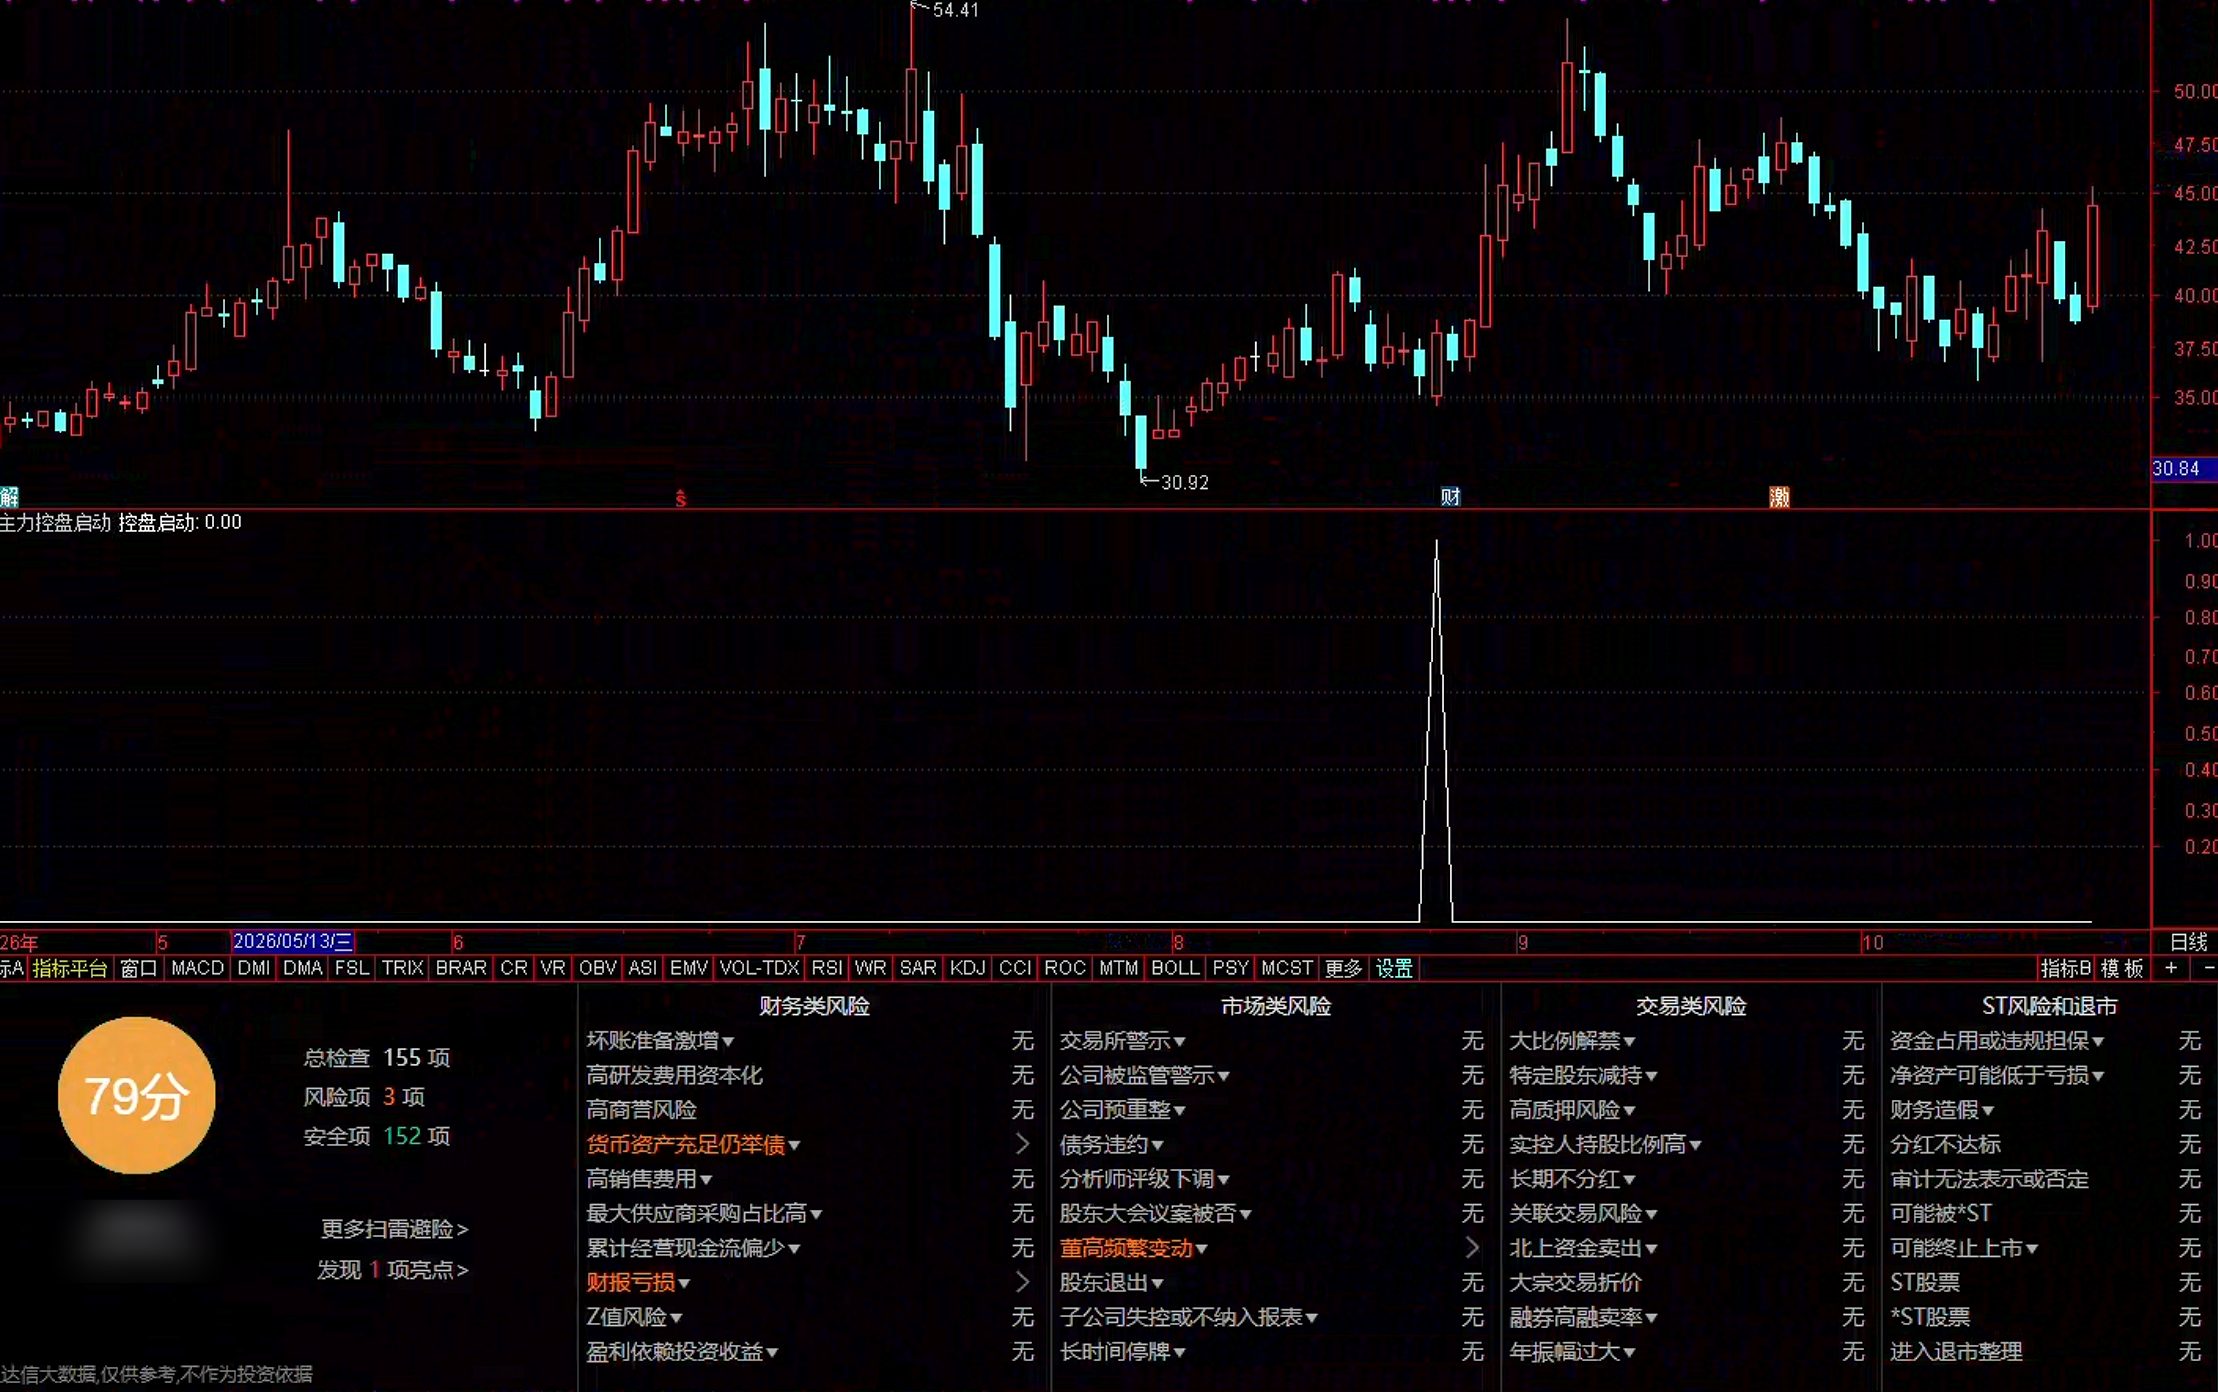
指标效果图
VAR2:=ABS((C+2*H+L)/4-MA(C,17))/MA(C,17);
VAR4:=DMA(C,VAR2);
VAR5:=REF((1-3/100)*VAR4,2);
强弱分界:=EMA(VAR5,7);
VAR11:=EMA(C,3);
VAR12:=EMA(C,13);
VARQR:=BARSLAST(REF(CROSS(VAR12,VAR11),1)) AND CROSS(VAR11,VAR12) AND C>强弱分界 AND 强弱分界>REF(强弱分界,1)*0.99 AND REF((C-REF(C,1))/REF(C,1)*100,1)<4 AND (C-O>H-C);
DIFF:=EMA(C,12)-EMA(C,26);
DEA:=EMA(DIFF,9);
MACD柱:=(DIFF-DEA)*2;
DDD:=MACD柱>0;
VAR1T:=EMA(C,6);
VARRC:=BARSLASTCOUNT(C>VAR1T)=1 AND DDD;
CMG:=EMA(EMA(C,9),9);
PKP:=(CMG-REF(CMG,1))/REF(CMG,1)*1000;
AA10:=CROSS(PKP,0);
VARKP:=IF(AA10,1.5,0);
控盘启动:VARKP AND VARRC AND VARQR AND C<REF(C,1)*1.096;